Skinning improvement: Dual Quaternion
- Second idea: Use of dual quaternion
-
- \(\hat q = q_0 + \epsilon \,q_\epsilon\;\), \(\;\;\epsilon\) dual element.
- Dual quaternion = generalization of quaternion to handle rigid transformation
-
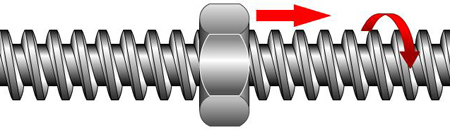
- Unit dual quaternion models rigid transformation as screw motions
-
- = rotation about an axis followed by a translation in the direction of this axis
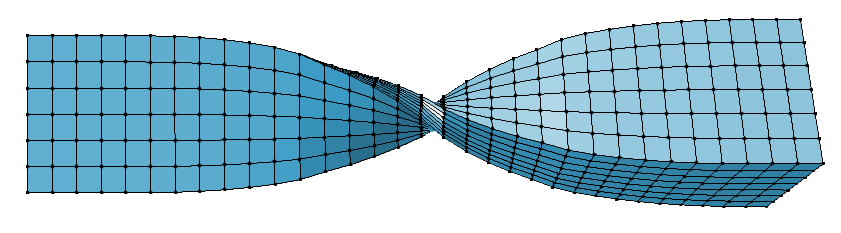 LBS
\(\Rightarrow\)
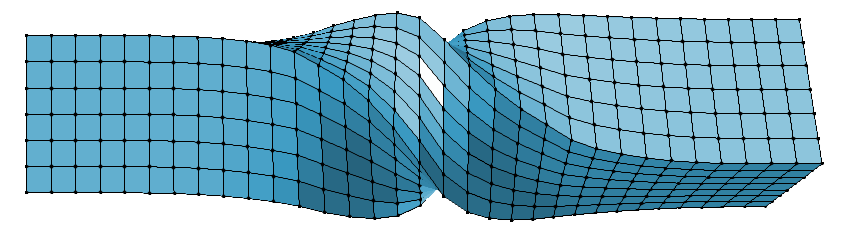 DQS