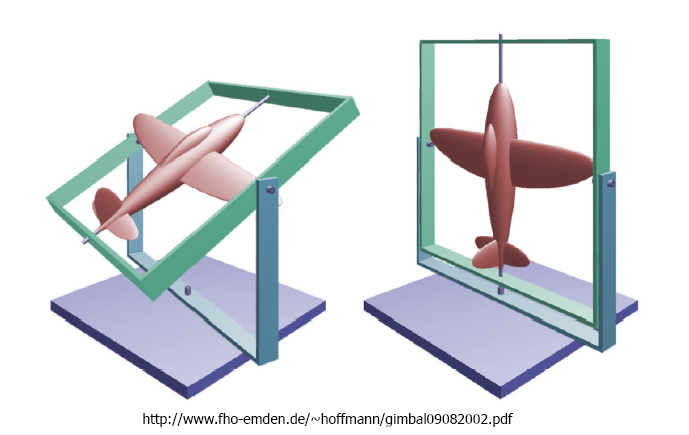
- - Gimbal Lock when composing b/w some rotations
-
- Loose one degree of freedom in specific configuration
ex. \(R_x(\alpha)\,R_y(\pi/2)\,R_z(\gamma) = \left(\begin{array}{ccc} 1 & 0 & 0 \\ 0 & \cos(\alpha) & -\sin(\alpha) \\ 0 & \sin(\alpha) & \cos(\alpha)
\end{array}\right) \left(\begin{array}{ccc} 0 & 0 & 1 \\ 0 & 1 & 0 \\ -1 & 0 & 0 \end{array}\right) \left(\begin{array}{ccc} \cos(\gamma) & -\sin(\gamma)
& 0 \\ \sin(\gamma) & \cos(\gamma) & 0 \\ 0 & 0 & 1 \end{array}\right) \)
=\(\left(\begin{array}{ccc} 0 & 0 & 1 \\ \sin(\alpha)\cos(\gamma)+\cos(\alpha)\sin(\gamma) &
-\sin(\alpha)\sin(\gamma)+\cos(\alpha)\cos(\gamma) & 0 \\ -\cos(\alpha)\cos(\gamma)+\sin(\alpha)\sin(\gamma) &
\cos(\alpha)\sin(\gamma)+\sin(\alpha)\cos(\gamma) & 0 \end{array}\right)\)
=\(\left(\begin{array}{ccc} 0 & 0 & 1 \\ \sin(\alpha+\gamma) & \cos(\alpha+\gamma) & 0 \\ -\cos(\alpha+\gamma) &
\sin(\alpha+\gamma) & 0 \end{array}\right)\)
-
- Expect 2-dof, but get 1-dof
- - Interpolation of 3 angles possible but not necessarily with the simplest trajectory.